YZIT / CAPABILITY
控制与集成
连接硬件、程序与运动
控制与集成内容关注硬件、程序与机械运动之间的关系,将机械、电源和电子系统联系起来。
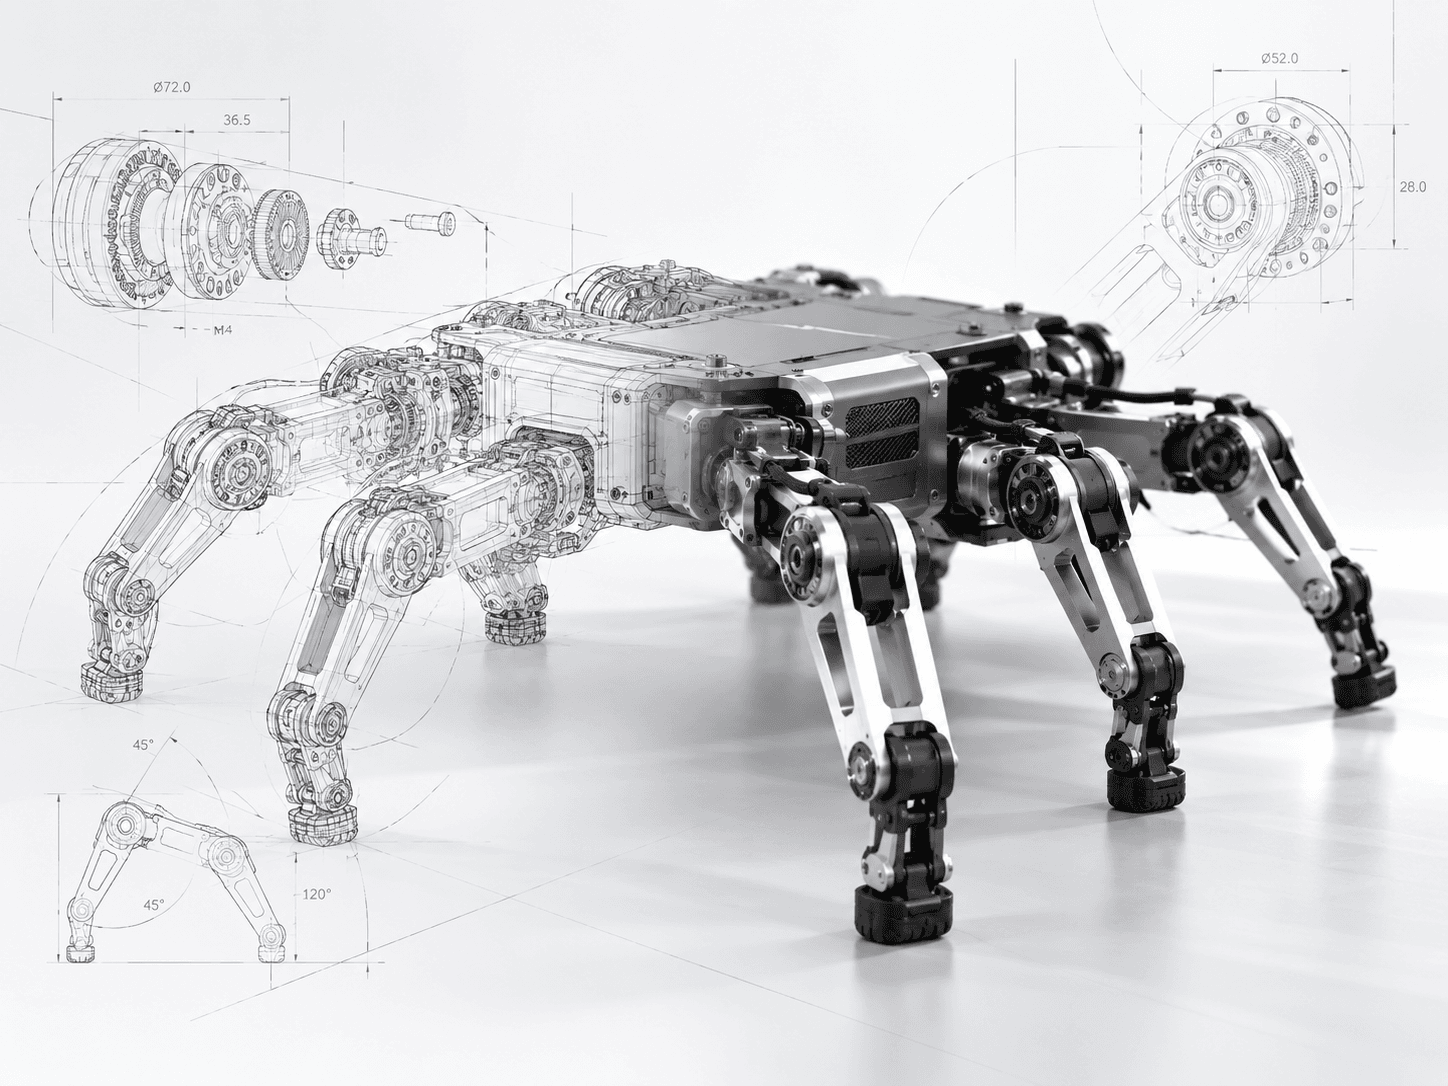
系统实现与测试
现有工程过程框架包含控制程序、计算机控制、运动测试及调试迭代。它描述实体系统从装配到运行验证的环节,不代表公开了具体控制算法、接口或性能指标。
不同产品的控制语境
HEXA X1 以六足机器人为结构语境,PENBOT S1 以书写绘图自动化为定位,LINK N1 的介绍涉及嵌入式控制。相关产品页面分别说明当前可公开的内容,避免以通用能力描述替代未确认的产品参数。