YZIT / PRODUCT
HEXA X1
六足仿生机器人
HEXA X1 是六足机器人平台。六足(hexapod)指六条腿的机器人结构;它不是双足机器人。当前展示以机械、电子、制造与控制的工程关系为重点。
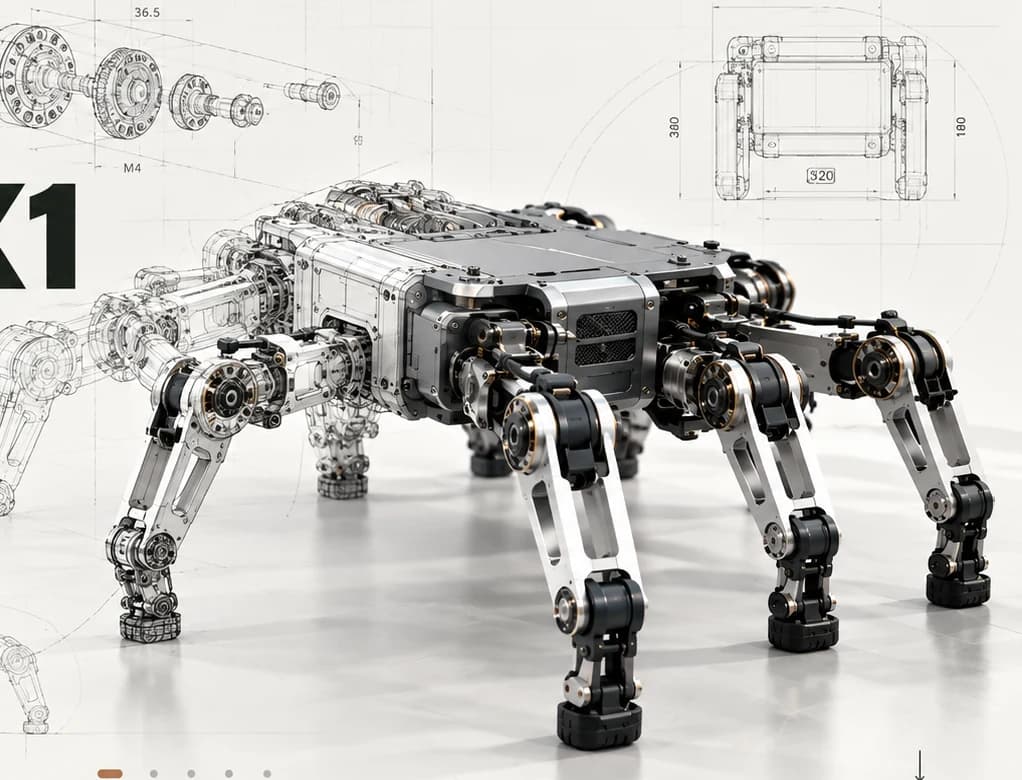
六足结构与系统关系
六足机器人内容框架涵盖结构构思、SolidWorks 三维建模、PCB 设计、零部件制作、机械装配、电源与电子集成以及控制测试。它把单个零件的设计与整套实体系统的实现联系起来。
从设计到验证
网站以六足机器人为工程过程的内容样板,介绍设计、制作、装配、运动测试与迭代之间的关系。当前图像是工程视觉示意,不是已验证的项目实拍。具体项目资料与公开范围仍待确认。