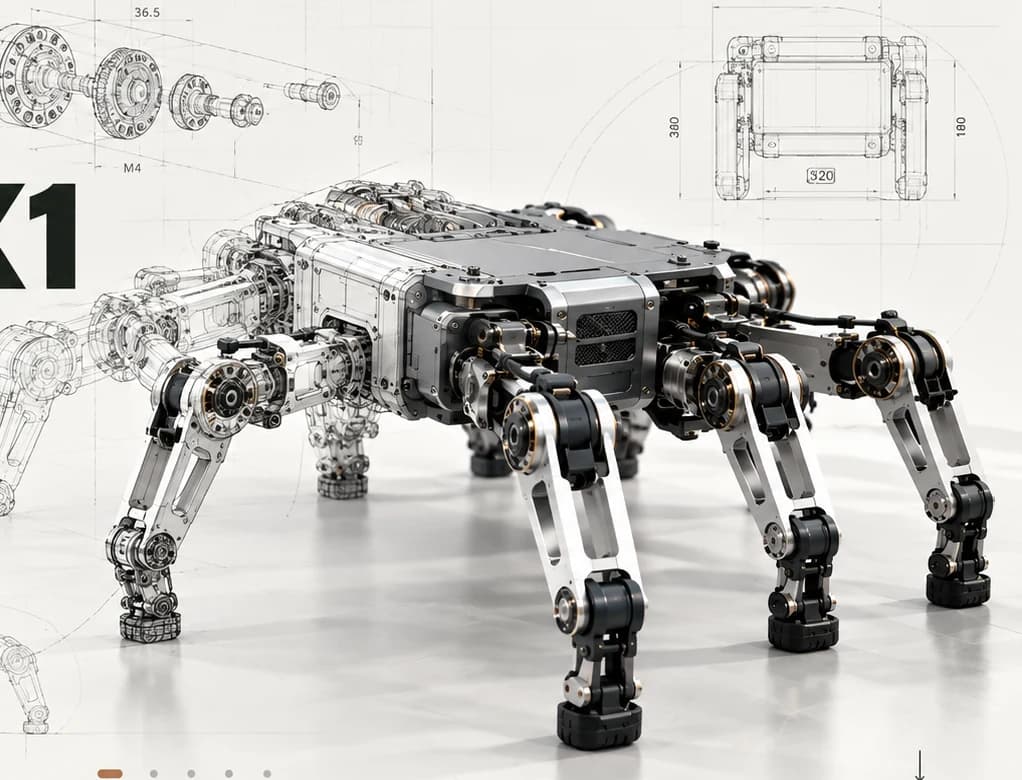
HEXA X1
六足仿生机器人
HEXA X1 是六足机器人平台。六足(hexapod)指六条腿的机器人结构;它不是双足机器人。当前展示以机械、电子、制造与控制的工程关系为重点。
了解工程内容 ↗YZIT / EXPLORE
了解四款已确认的 YZIT 产品及其工程语境。工程视觉与 CAD 模型明确区别于实物照片。
六足仿生机器人
HEXA X1 是六足机器人平台。六足(hexapod)指六条腿的机器人结构;它不是双足机器人。当前展示以机械、电子、制造与控制的工程关系为重点。
了解工程内容 ↗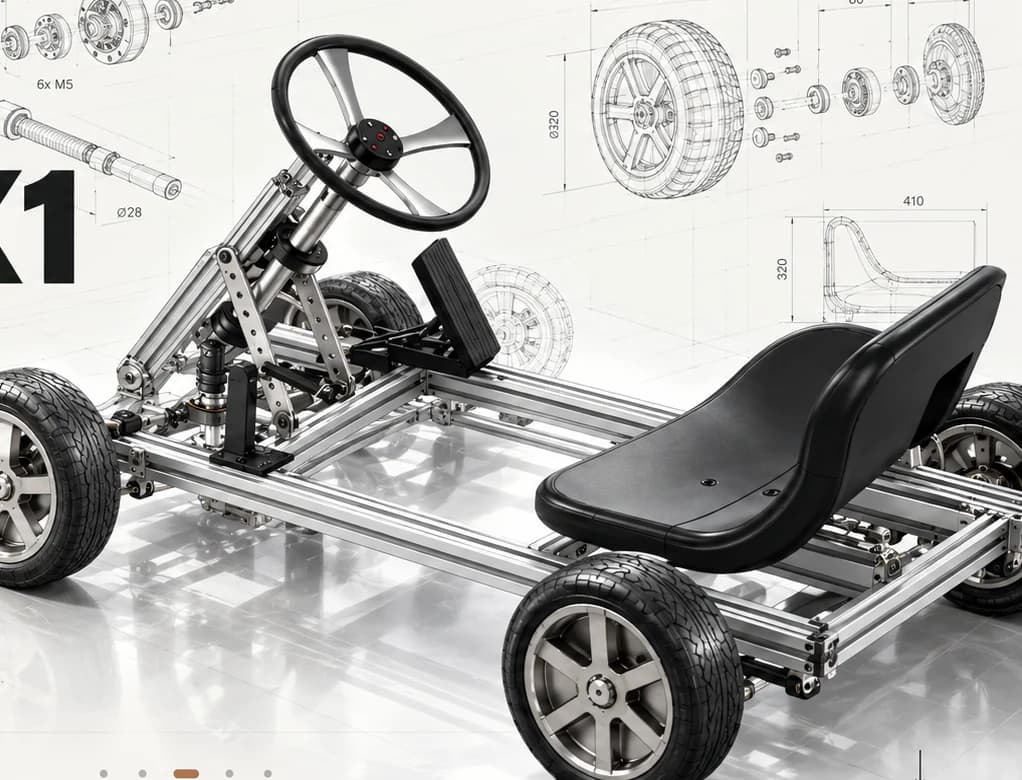
卡丁车工程平台
DRIVE X1 将卡丁车数字设计与可交互 CAD 模型联系起来,面向工程展示与交互验证。这里提供工程视觉与三维模型,让结构能够从多个方向被观察。
了解工程内容 ↗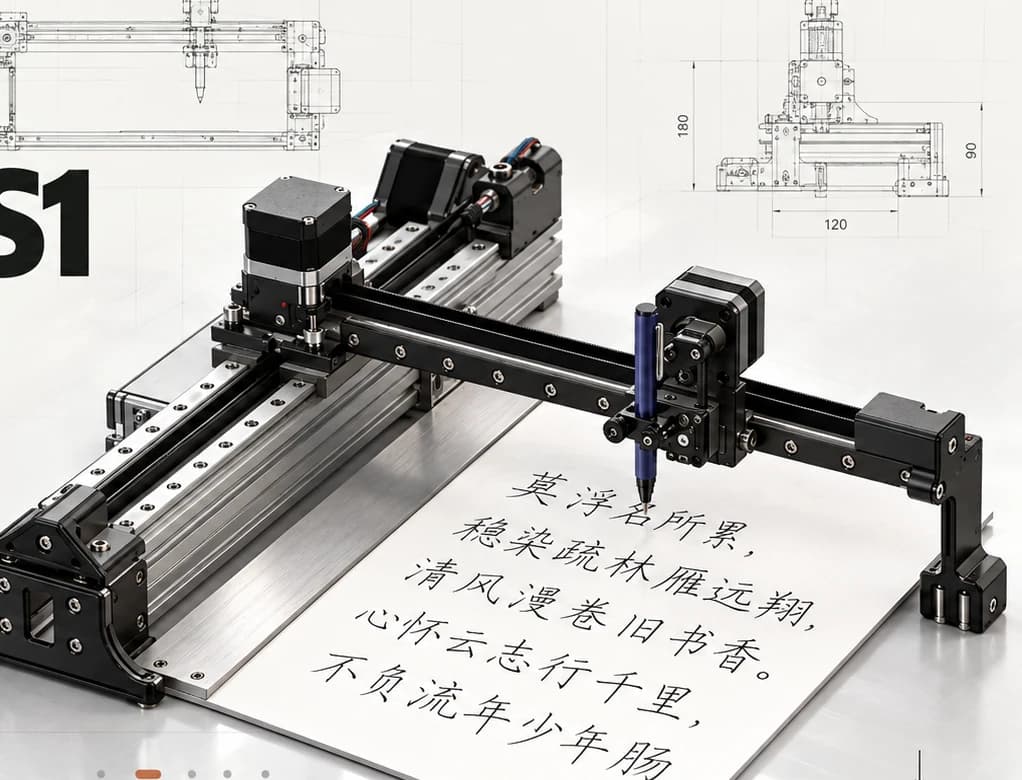
智能书写与绘图机器人
PENBOT S1 面向从数字内容到真实笔迹与线条的书写与绘图自动化。当前展示通过工程视觉与可交互模型介绍机械系统。
了解工程内容 ↗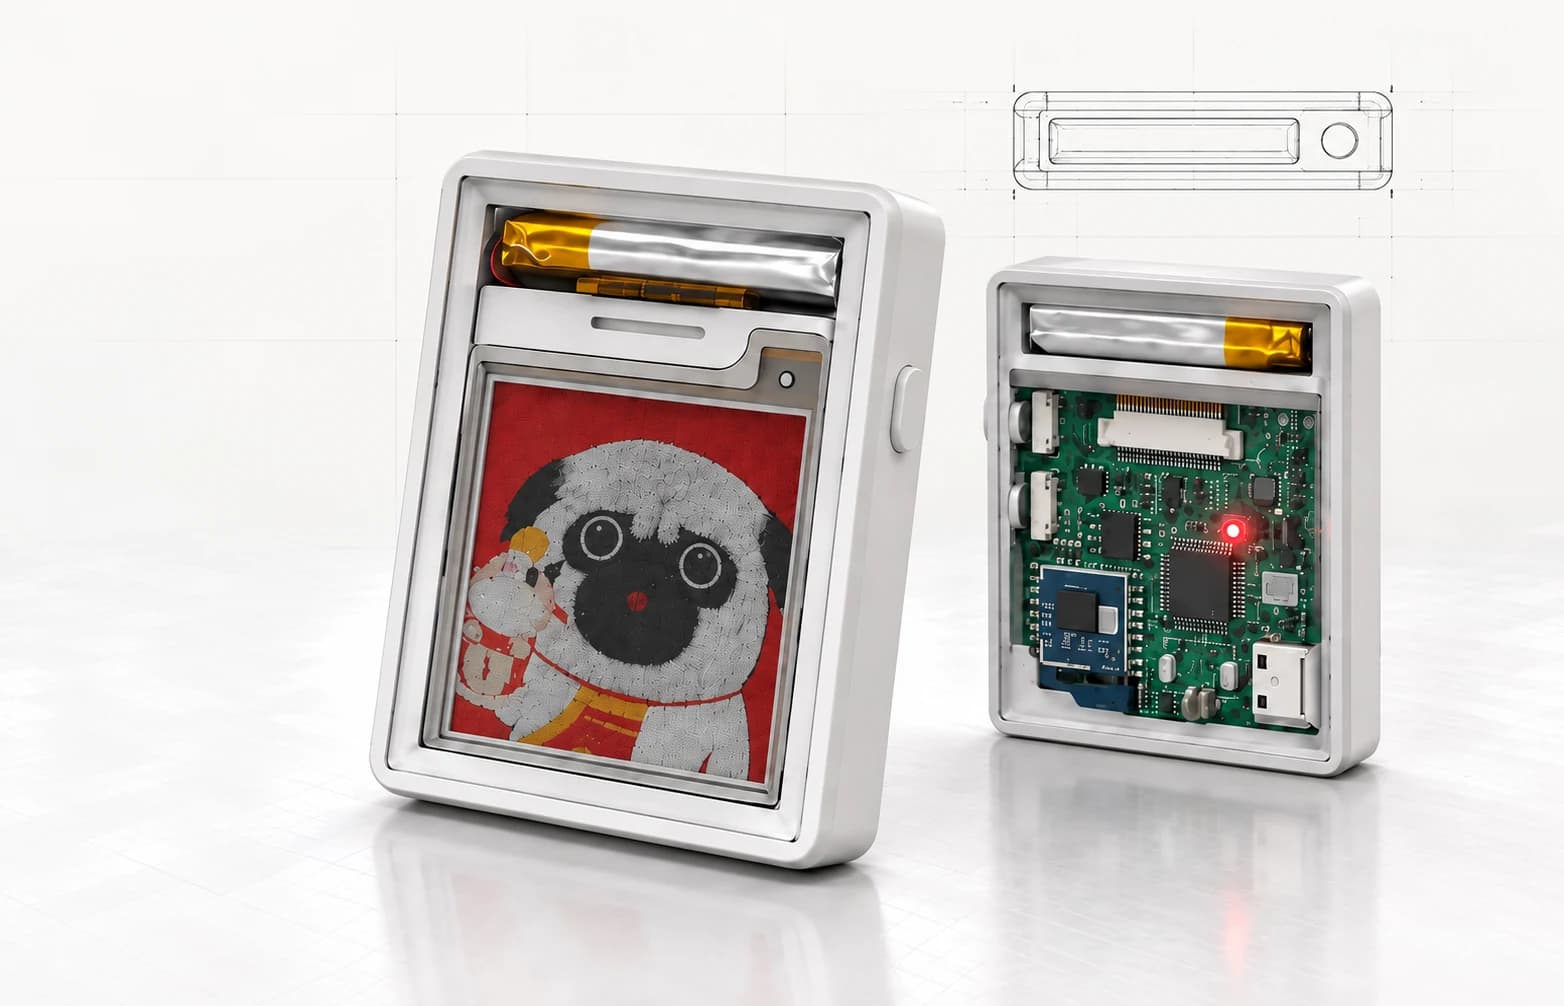
智能交互终端
LINK N1 是一款紧凑的 NFC 智能设备,集硬件设计、电子电路与嵌入式控制于一体,面向产品化应用的完整解决方案。LINK N1 是产品名称,NFC 是技术描述。
了解工程内容 ↗