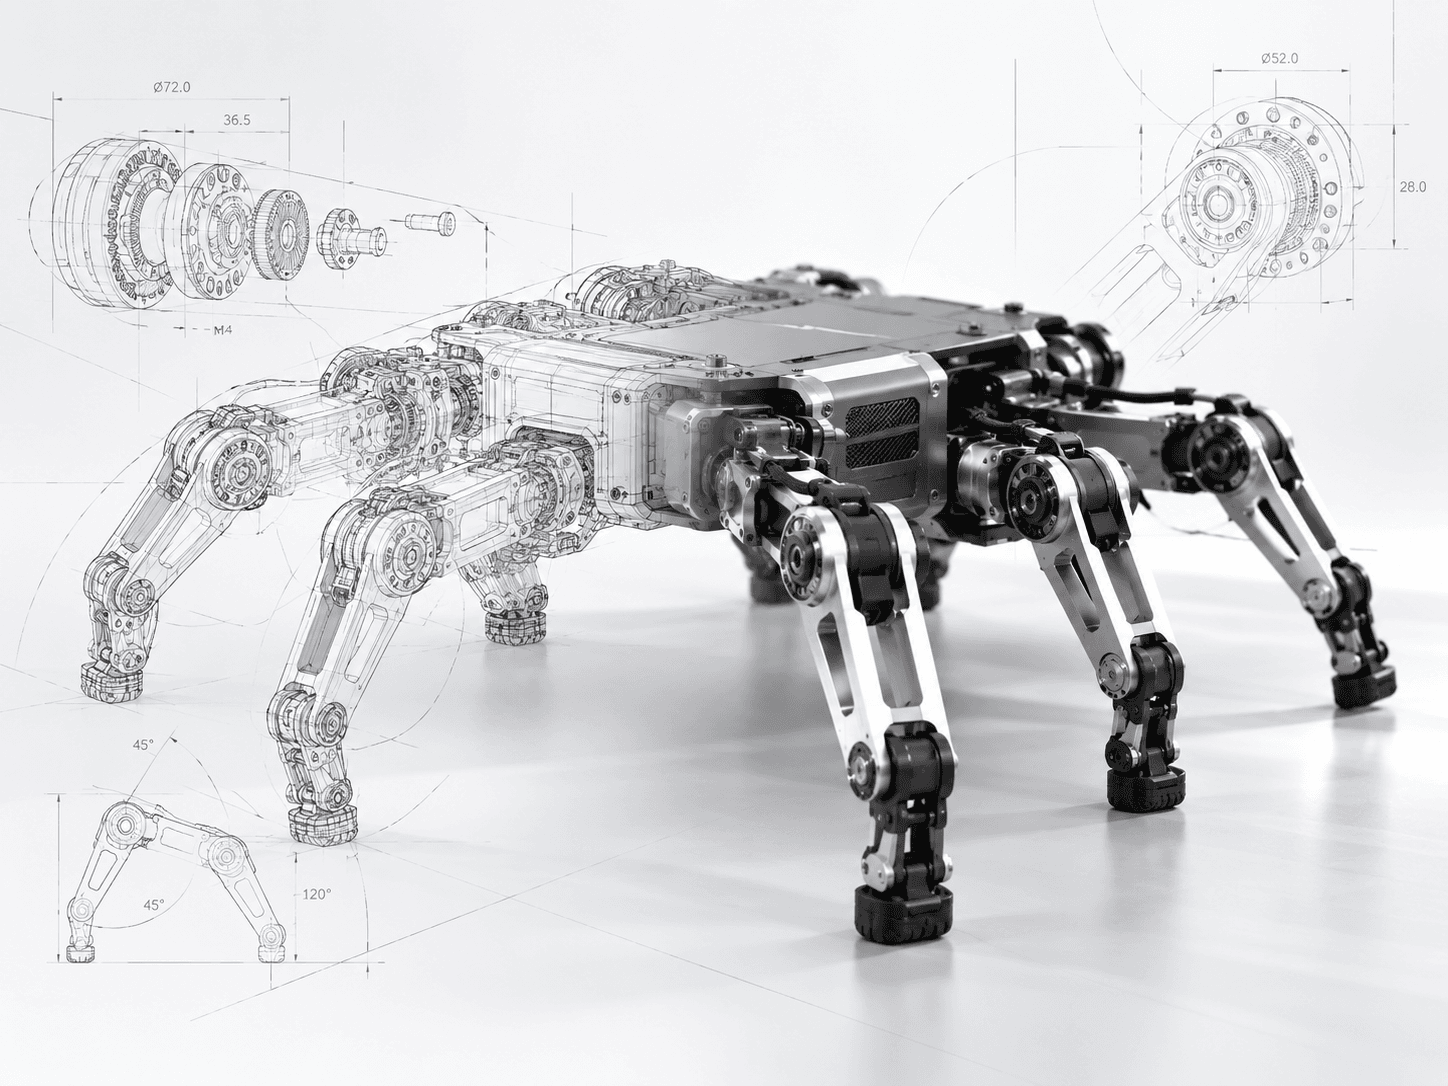
PROJECT / 01 机器人 / 工程原型
六足机器人
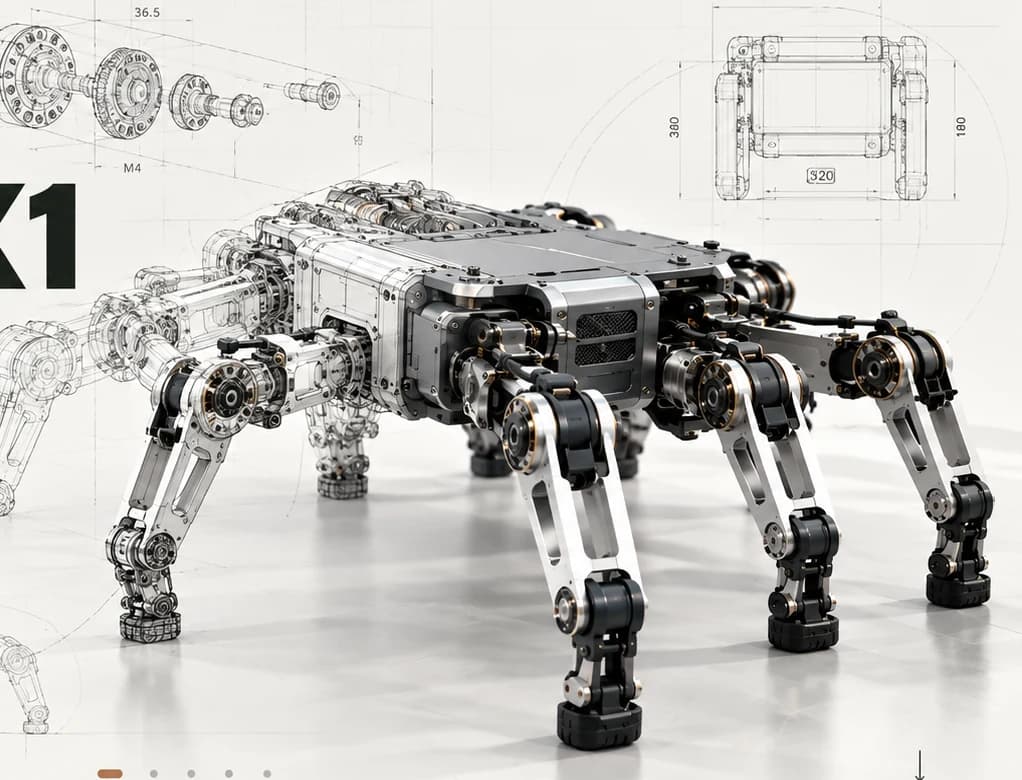
以六足机器人为线索,观察一套实体系统如何经过机械设计、电子制作、装配与控制测试。
项目资料待确认公开范围
01 / 宇智智联是什么
南京宇智智联电子科技有限公司聚焦前沿消费电子产品研发、设计与智能制造,深耕智能硬件、全场景智慧生态与 AIoT 物联网终端。
02 / 项目案例
从结构到电子,从控制到测试,沿着项目理解一次完整的实现过程。
PROJECT / 01 机器人 / 工程原型
以六足机器人为线索,观察一套实体系统如何经过机械设计、电子制作、装配与控制测试。
项目资料待确认公开范围
INTERACTIVE / 02 可交互工程模型
从数字设计到可交互工程模型
CAD / 3D MODEL ↗PROJECT INDEX
浏览现有项目与待确认资料。
概念示意图 · 非宇智智联项目实拍机器人 / 工程原型
以六足机器人为线索,观察一套实体系统如何经过机械设计、电子制作、装配与控制测试。
项目资料占位
项目资料与公开范围待确认。
项目资料占位
项目资料与公开范围待确认。
CAD 模型预览
从数字设计到可交互工程模型
项目详情及影像资料待公司确认公开范围后发布。当前使用示意图展示信息结构。
03 / 从想法到真实运行
以六足机器人为内容样板,呈现机械、电子、制造与控制如何逐步汇合。
DESIGN → BUILD → TEST
用结构、电子与原型制作的连续画面,呈现工程过程。以下影像均为临时概念占位。
机械结构与 CAD
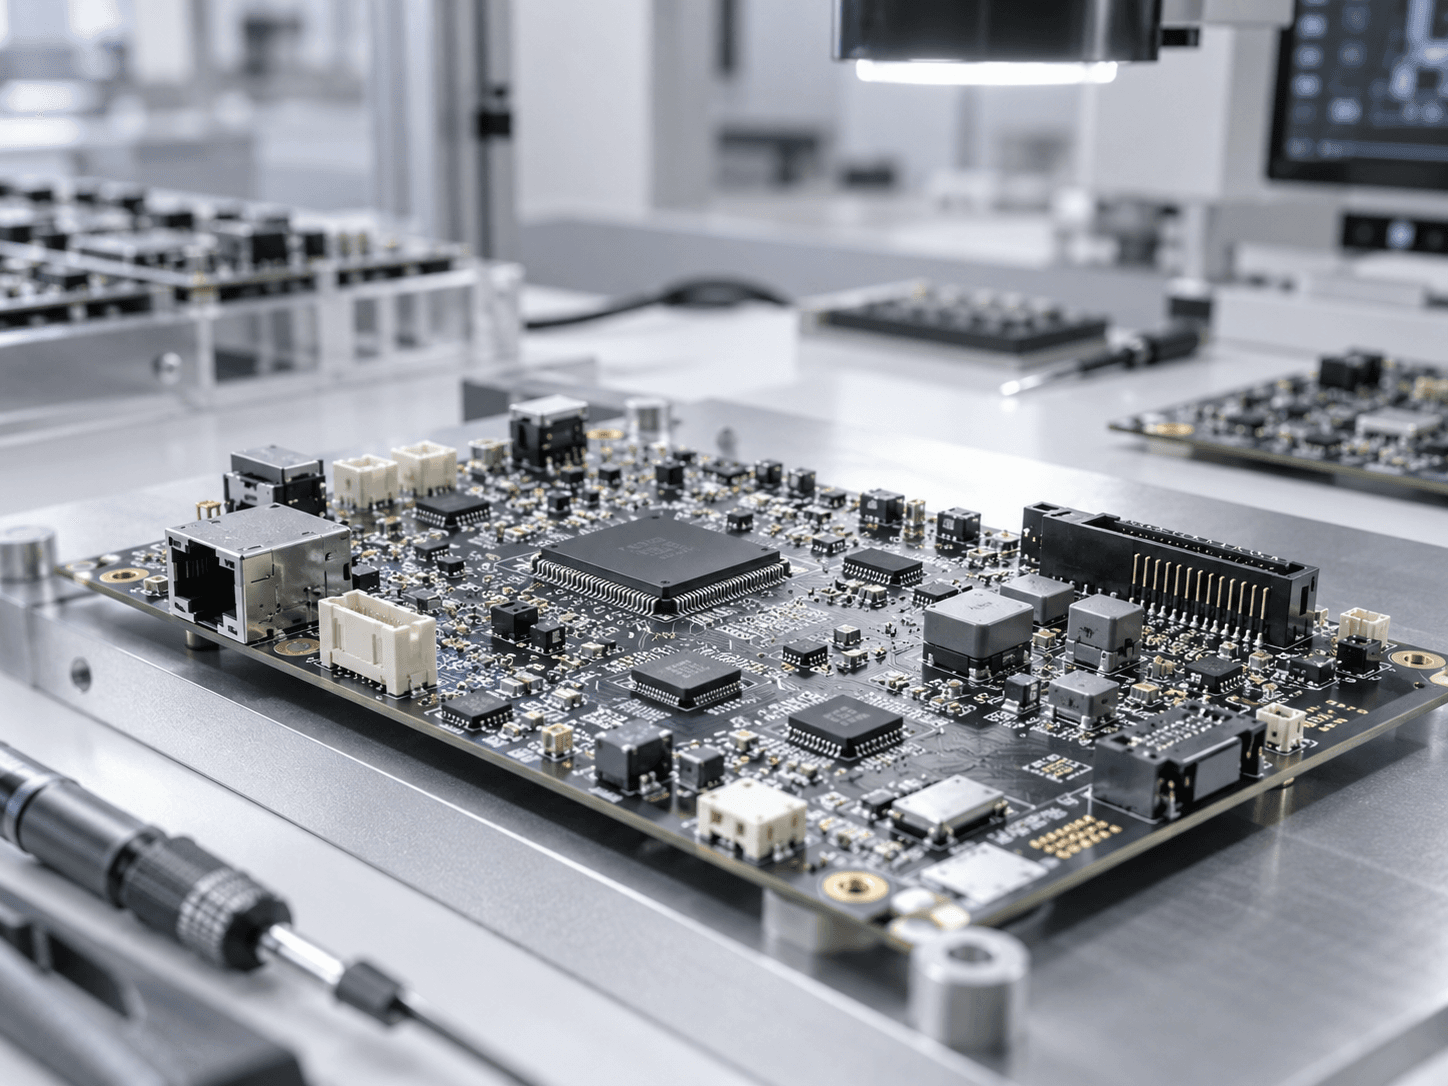
PCB 与系统设计
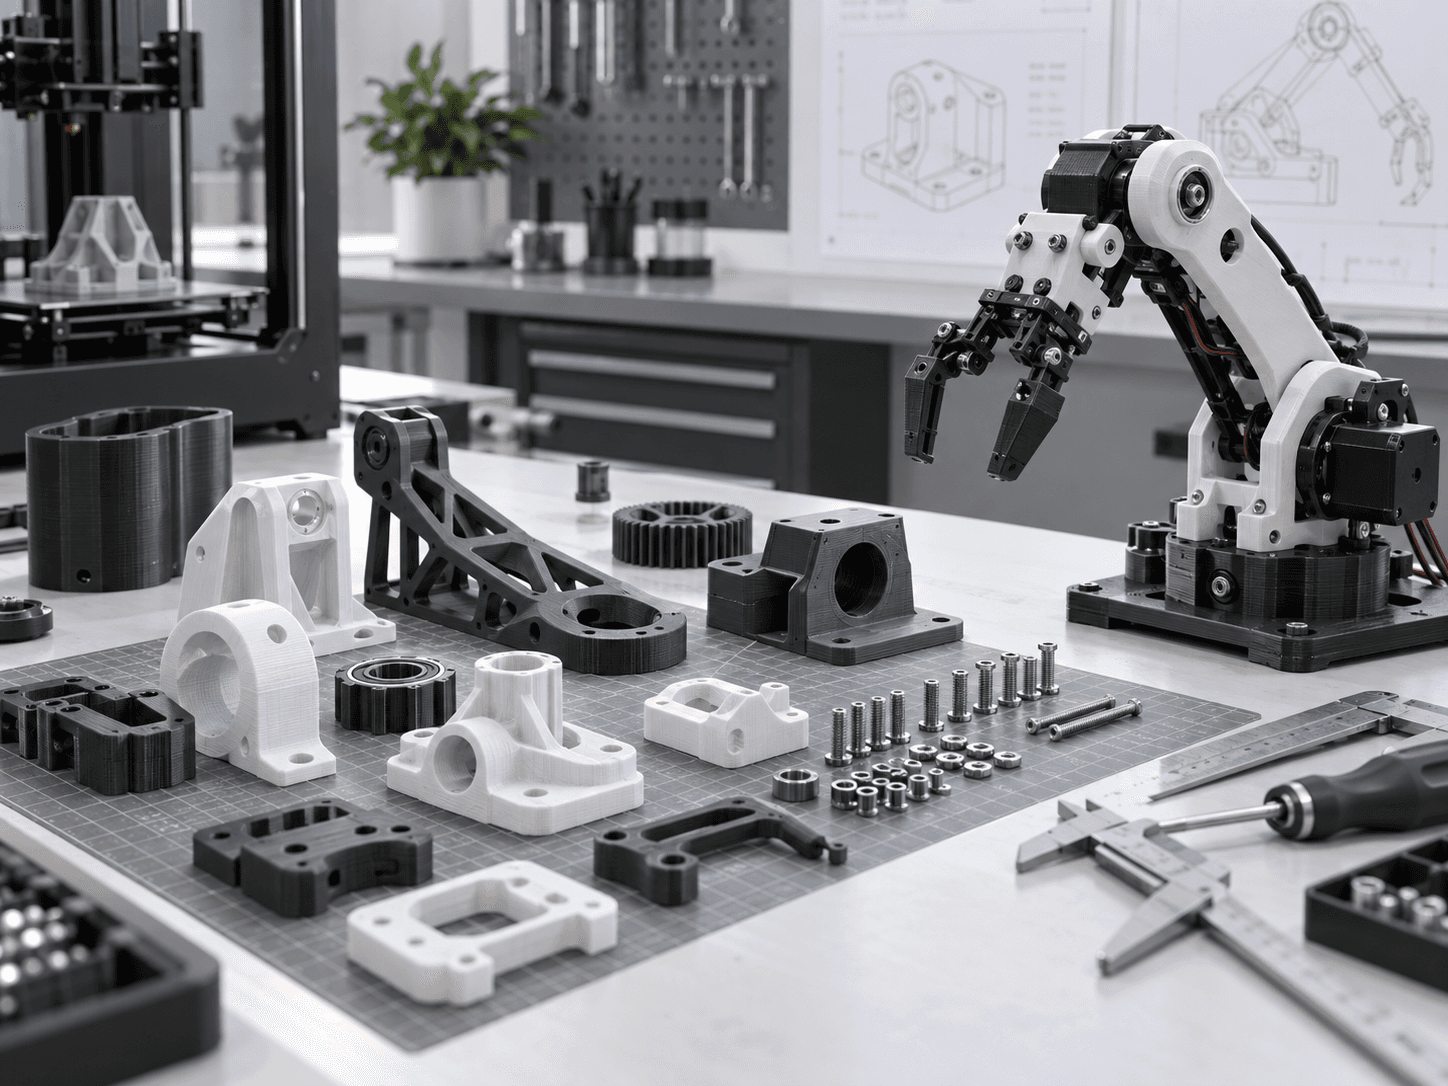
3D 打印与原型装配
结构构思与三维建模
电路与 PCB 设计
PCB 制作与 3D 打印
机械、电源与电子集成
程序控制与运动验证
在测试中继续改进
04 / 工程能力
基于已知工程活动建立的展示框架;具体对外表述将在发布前确认。
ENGINEERING DISCIPLINES
从机械构想到可制作的结构。
让电路设计进入实体系统。
通过制作与装配验证设计。
连接硬件、程序与运动。
能力展示影像为概念占位,待真实 YZIT 研发素材替换。
05 / 研发创新
研发不是一张完成时的成果图,而是反复验证、调试和改进的过程。
06 / 技术方向
以公司已确认的业务方向为基础,关注硬件、场景与连接之间的关系。
合作与联系
欢迎就项目合作、技术交流与商务咨询与我们联系。正式联系信息待公司提供。